مشروعات تطبيقية · الدرس 4.1
النرد الإلكتروني
العودة إلى الدروسفكرة المشروع
سنستخدم MAX7219 ومفتاح الإمالة (Tilt Ball Switch) لبناء نرد إلكتروني، ونتعلم مقاطعات Arduino.
المكونات المطلوبة
- لوحة أردوينو (ELEGOO UNO R3).
- لوحة الحساسات (ALL IN ONE Sensor Shield).
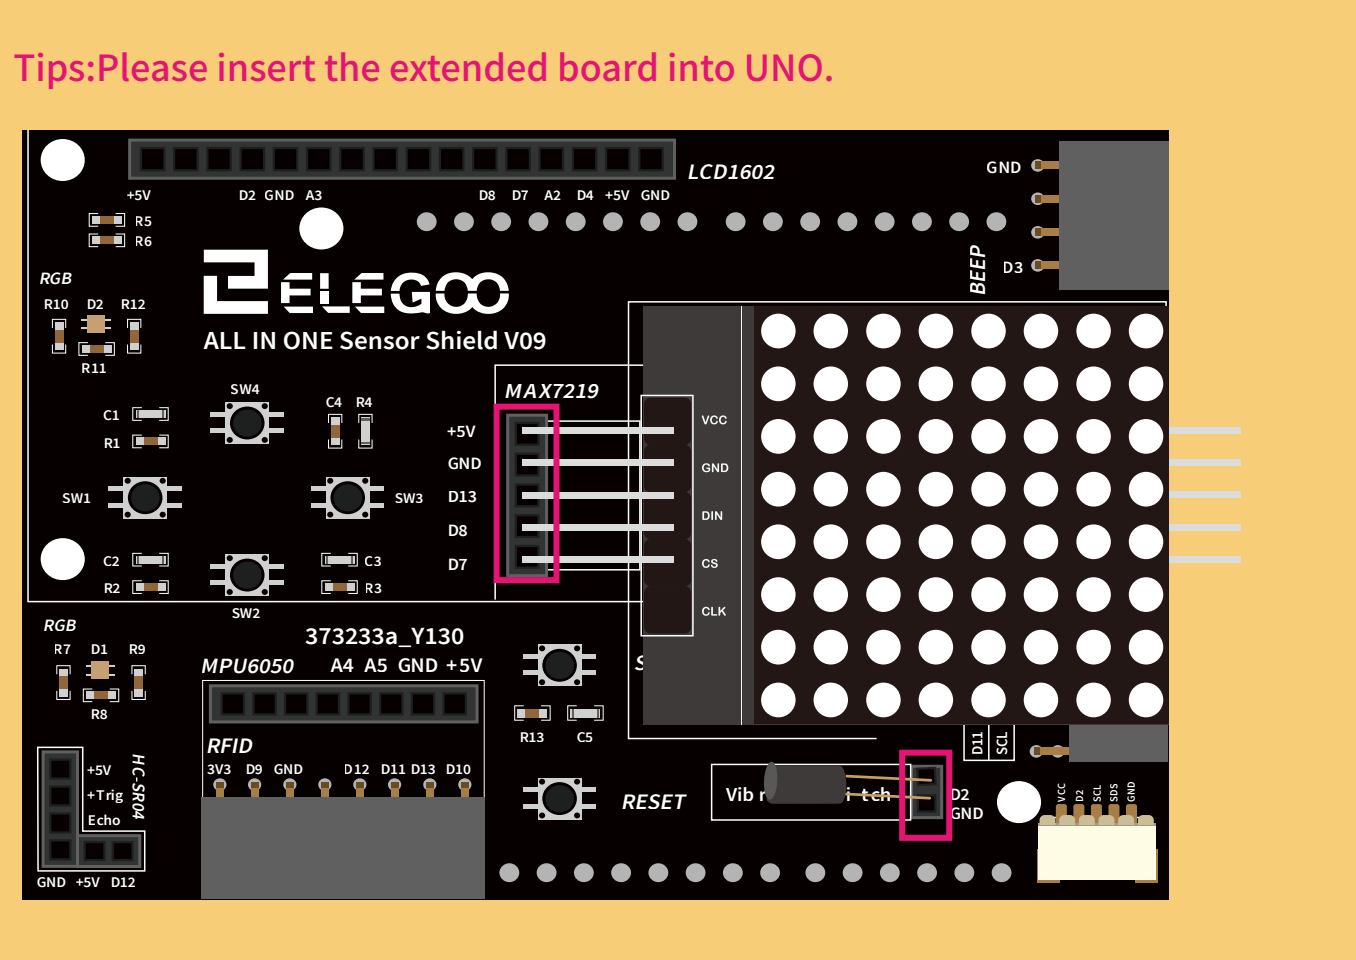
- وحدة مصفوفة الصمامات الباعثة للضوء (MAX7219 Module) ومفتاح إمالة كروي (Tilt Ball Switch).
عند هز اللوحة يتغير المفتاح بين التوصيل والفصل، فتعمل مقاطعة وتبدأ أعداد النقاط بالتغير على MAX7219 ثم تستقر على عدد.
التوصيل
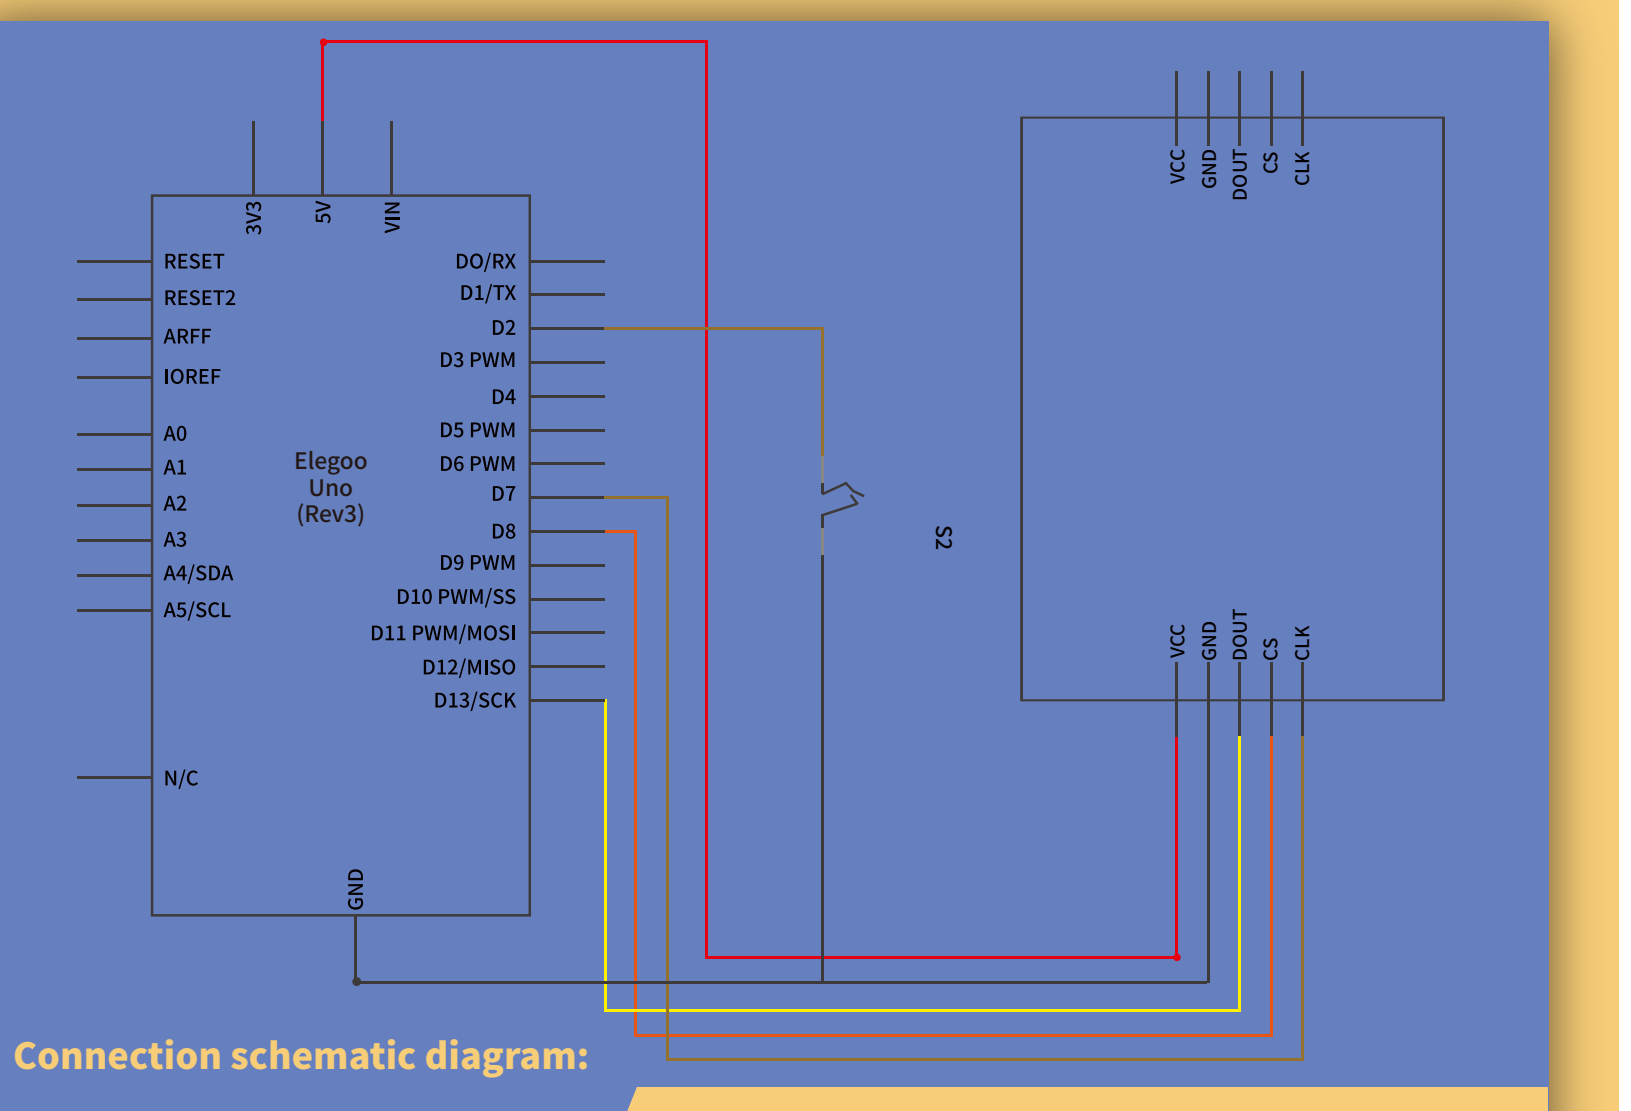
ركّب لوحة التوسعة فوق UNO.
عرض النقاط
قبل رفع البرنامج، تأكد من توفر مكتبة LedControl في بيئة Arduino IDE. إذا لم تكن مثبتة أو ظهرت رسالة تشير إلى مكتبة مفقودة، فاتبع خطوات التثبيت في قسم «ما هي المكتبات؟» وطرق تثبيتها في الدرس 1.5 «وميض LED وإضافة المكتبات».
افتح ملف البرنامج Dice.ino من ملفات الدرس في بيئة Arduino IDE. بعد إتمام التوصيلات، وصّل لوحة أردوينو (UNO R3 Board) بالحاسوب بكابل توصيل (USB Cable)، ثم اضغط زر Upload (رفع) لنقل البرنامج إلى اللوحة وتشغيله عليها.
إذا تعذر نقل البرنامج إلى اللوحة، فراجع قسم «رفع البرنامج ومعالجة خطأ الاتصال» في الدرس 1.5 «وميض LED وإضافة المكتبات» للتحقق من اتصال USB واختيار نوع اللوحة والمنفذ التسلسلي في بيئة Arduino IDE.
الجزء الأول: MAX7219
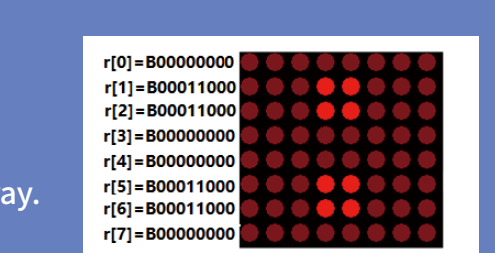
أنشئ مصفوفة ببيانات شكل النقاط. يعرض الدرس مثال الرقم 2 بمصفوفة r ذات ثمانية صفوف:
byte r[8] = {B00000000, B00011000, B00011000, B00000000,

             B00000000, B00011000, B00011000, B00000000};
استخدم lc.setRow() لكل صف، من 0 إلى 7، لعرض النمط. وبالطريقة نفسها تنشأ مصفوفات للأعداد الأخرى.
اختيار العدد عشوائيًا
الجزء الثاني
تنتج random() عددًا عشوائيًا. الصيغة random(min, max): الحد الأدنى min مشمول واختياري؛ والحد الأعلى max غير مشمول. لذلك random(1, 7) يعطي 1–6.
بعد الاختيار يستخدم switch(randNumber) الحالة المناسبة لاستدعاء setRow() بالمصفوفة التي تمثل عدد النقاط.
إيقاف التغير وبدؤه
الجزء الثالث
يتغير العدد في كل دورة، ويزداد delaytime1 بمقدار 20ms حتى يتجاوز 300ms. عندها يدخل البرنامج حلقة while التي تستمر في عرض قيمة randNumber الحالية؛ فيبقى عدد النقاط ثابتًا حتى تعمل المقاطعة.
المقاطعة
attachInterrupt(digitalPinToInterrupt(pin), ISR, mode);هذه الصيغة الموصى بها. ISR دالة خدمة المقاطعة، لا تأخذ معاملات ولا تعيد قيمة. mode يحدد المشغّل: LOW إذا بقي المنفذ منخفضًا، و CHANGE لأي تغير، و RISING للانتقال المنخفض إلى المرتفع، و FALLING للعكس.
يستخدم المثال Ball_Switch مع blink و RISING. عند الهز تعمل blink() فتجعل delaytime1 = 100، وتطبع القيمة؛ فيخرج البرنامج من while ويستأنف تغير العدد.
الكود
Dice/Dice.ino
#include "LedControl.h"
#define BLUE 5
#define GREEN 6
#define RED 9
int Ball_Switch=2;
int i=100;
int j;
/*
 Now we need a LedControl to work with.
 ***** These pin numbers will probably not work with your hardware *****
 pin 13 is connected to the DataIn
 pin 11 is connected to LOAD(CS)
 pin 10 is connected to the CLK
 We have only a single MAX72XX.
 */
LedControl lc=LedControl(13,7,8,1);
long randNumber;
/* we always wait a bit between updates of the display */
unsigned long delaytime1=100;
void setup() {
  /*
   The MAX72XX is in power-saving mode on startup,
   we have to do a wakeup call
   */
  lc.shutdown(0,false);
  /* Set the brightness to a medium values */
  lc.setIntensity(0,8);
  /* and clear the display */
  lc.clearDisplay(0);
  pinMode(Ball_Switch,INPUT);
  digitalWrite(Ball_Switch, HIGH);
  pinMode(RED, OUTPUT);
  pinMode(GREEN, OUTPUT);
  pinMode(BLUE, OUTPUT);
  digitalWrite(RED, HIGH);
  digitalWrite(GREEN, LOW);
  digitalWrite(BLUE, LOW);
  /*attachInterrupt(digitalPinToInterrupt(pin), ISR, mode)
  interrupt: the number of the interrupt. Allowed data types: int.
  pin: the Arduino pin number.
  ISR: the ISR to call when the interrupt occurs; this function must take no parameters and return nothing. This function is sometimes referred to as an interrupt service routine.
  mode: defines when the interrupt should be triggered. Four constants are predefined as valid values:
  LOW to trigger the interrupt whenever the pin is low,
  CHANGE to trigger the interrupt whenever the pin changes value
  RISING to trigger when the pin goes from low to high,
  FALLING for when the pin goes from high to low.
  The Due, Zero and MKR1000 boards allow also:
  HIGH to trigger the interrupt whenever the pin is high.
  */
  attachInterrupt(digitalPinToInterrupt(Ball_Switch),blink,RISING);
   lc.setIntensity(0,1);  //Set brightness
  Serial.begin(9600);
}
void writeRandomNumberOnMatrix() {
  byte Num_1[8]={B00000000,B00000000,B00011000,B00111100,B00111100,B00011000,B00000000,B00000000};//number 1
  byte Num_2[8]={B00000000,B00011000,B00011000,B00000000,B00000000,B00011000,B00011000,B00000000};//number 2
  byte Num_3[8]={B00000000,B00000110,B00000110,B00011000,B00011000,B01100000,B01100000,B00000000};//number 3
  byte Num_4[8]={B00000000,B01100110,B01100110,B00000000,B00000000,B01100110,B01100110,B00000000};//number 4
  byte Num_5[8]={B00000000,B01100110,B01100110,B00011000,B00011000,B01100110,B01100110,B00000000};//number 5
  byte Num_6[8]={B01100110,B01100110,B00000000,B01100110,B01100110,B00000000,B01100110,B01100110};//number 6
  switch (randNumber){
  /*
   * Play number
  */
  case 1:{
  lc.setRow(0,0,Num_1[0]);
  lc.setRow(0,1,Num_1[1]);
  lc.setRow(0,2,Num_1[2]);
  lc.setRow(0,3,Num_1[3]);
  lc.setRow(0,4,Num_1[4]);
  lc.setRow(0,5,Num_1[5]);
  lc.setRow(0,6,Num_1[6]);
  lc.setRow(0,7,Num_1[7]);
  /*Set rgb color*/
  analogWrite(RED, 238);
  analogWrite(GREEN,64);
  analogWrite(BLUE, 64);
  }break;
  case 2:{
  lc.setRow(0,0,Num_2[0]);
  lc.setRow(0,1,Num_2[1]);
  lc.setRow(0,2,Num_2[2]);
  lc.setRow(0,3,Num_2[3]);
  lc.setRow(0,4,Num_2[4]);
  lc.setRow(0,5,Num_2[5]);
  lc.setRow(0,6,Num_2[6]);
  lc.setRow(0,7,Num_2[7]);
  analogWrite(RED, 50);
  analogWrite(GREEN, 205);
  analogWrite(BLUE, 50);
  }break;
  case 3:{
  lc.setRow(0,0,Num_3[0]);
  lc.setRow(0,1,Num_3[1]);
  lc.setRow(0,2,Num_3[2]);
  lc.setRow(0,3,Num_3[3]);
  lc.setRow(0,4,Num_3[4]);
  lc.setRow(0,5,Num_3[5]);
  lc.setRow(0,6,Num_3[6]);
  lc.setRow(0,7,Num_3[7]);
  analogWrite(RED, 238);
  analogWrite(GREEN, 0);
  analogWrite(BLUE, 238);
  }break;
  case 4:{
  lc.setRow(0,0,Num_4[0]);
  lc.setRow(0,1,Num_4[1]);
  lc.setRow(0,2,Num_4[2]);
  lc.setRow(0,3,Num_4[3]);
  lc.setRow(0,4,Num_4[4]);
  lc.setRow(0,5,Num_4[5]);
  lc.setRow(0,6,Num_4[6]);
  lc.setRow(0,7,Num_4[7]);
  analogWrite(RED, 28);
  analogWrite(GREEN, 144);
  analogWrite(BLUE, 255);
  }break;
  case 5:{
  lc.setRow(0,0,Num_5[0]);
  lc.setRow(0,1,Num_5[1]);
  lc.setRow(0,2,Num_5[2]);
  lc.setRow(0,3,Num_5[3]);
  lc.setRow(0,4,Num_5[4]);
  lc.setRow(0,5,Num_5[5]);
  lc.setRow(0,6,Num_5[6]);
  lc.setRow(0,7,Num_5[7]);
  analogWrite(RED, 255);
  analogWrite(GREEN, 165);
  analogWrite(BLUE, 0);
  }break;
  case 6:{
  lc.setRow(0,0,Num_6[0]);
  lc.setRow(0,1,Num_6[1]);
  lc.setRow(0,2,Num_6[2]);
  lc.setRow(0,3,Num_6[3]);
  lc.setRow(0,4,Num_6[4]);
  lc.setRow(0,5,Num_6[5]);
  lc.setRow(0,6,Num_6[6]);
  lc.setRow(0,7,Num_6[7]);
  analogWrite(RED, 148);
  analogWrite(GREEN, 0);
  analogWrite(BLUE, 211);
  }break;
}
}
void loop() {
  lc.clearDisplay(0);
  // put your main code here, to run repeatedly:
  writeRandomNumberOnMatrix();
  delay(delaytime1);
  delaytime1=delaytime1+20;//The time for digital changes becomes larger
  /*delaytime1>300 Digital does not change*/
  while(delaytime1>300){
   writeRandomNumberOnMatrix();
   delay(delaytime1);
   Serial.println(delaytime1);
  }
  randNumber = random(1, 7);
}
/*
 *Interrupt.
*/
void blink(){
  delaytime1=100;
  Serial.println(delaytime1);
  }